









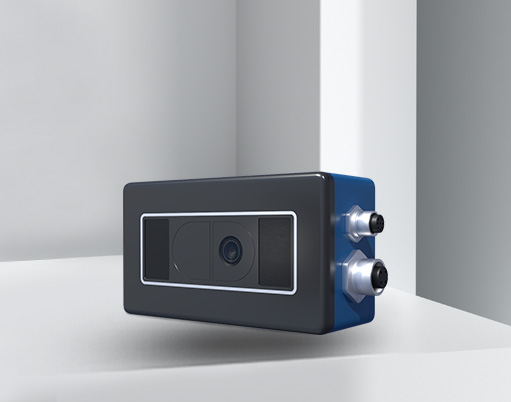
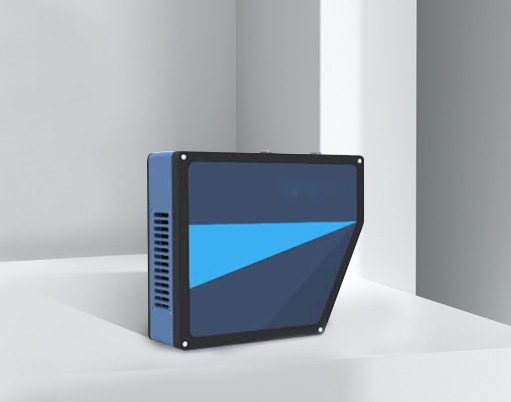
 KNW-VEQ-110 3D面阵相机
 KNW-VEQ-50 3D面阵相机
 KNW-VEQ-210 3D面阵相机
 KNW-VEQ-420 3D面阵相机
 KNW-VEQ-S2015A 3D面阵相机
 KNW-VEQ-S2060A 3D面阵相机
 KNW-S5030B 3D面阵相机
 KNW-VEQ-S5036A 3D面阵相机
 KNW-VEQ-S5050A 3D面阵相机
 KNW-VEQ-S5100A 3D面阵相机
 KNW-S5045B 3D面阵相机
 KNW-S5090B 3D面阵相机
 KNW-S5135B 3D面阵相机
 KNW-S5585B 3D面阵相机
 KNW-VEQ-S5350A 3D面阵相机


最近在项目里接触了不少三维线激光传感器,说实话,这玩意儿在工业自动化圈子里已经不算新鲜了,但真正能讲清楚它怎么用、怎么选的人还真不多。今天我就结合自己的实践,跟大家掰扯掰扯这个“激光三角测量法”的进阶玩法,顺便聊聊那些厂家不会告诉你的坑。
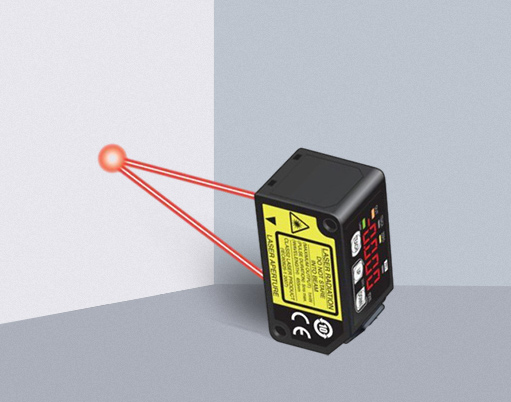
先说说原理。三维线激光传感器的核心其实就是激光三角测量,但比单点激光多了一个“线”的优势。它投射出一条激光线到物体表面,然后通过CMOS相机捕捉反射光。当物体表面有凹凸变化时,激光线的形状会变形,比如凸起的地方线会向上弯曲,凹陷的地方线会向下弯。通过计算这些变形量,就能得到物体沿激光线方向的三维轮廓数据。听起来简单,但实际应用中,激光波长、相机曝光时间、扫描速度这些参数调起来很讲究。比如高反光金属表面容易产生眩光,导致数据缺失,这时候要么选蓝色激光(波长更短,穿透性强),要么调整相机增益,但增益高了噪声也大,得反复试。
再说说工业应用。我见过最典型的场景就是在线检测,比如汽车制造中的焊装线。白车身焊接完成后,工人用三维线激光传感器扫描车门和翼子板的匹配缝隙。传统方法是靠人工卡尺测量,效率低不说,还容易漏检。用了传感器后,一次扫描就能输出整个断面的轮廓偏差,0.1毫米级的精度直接和MES系统对接,不合格件自动报警剔除。另一个场景是轮胎检测。轮胎胎面花纹深度关系到安全性能,但橡胶材质柔软,接触式测量容易变形。用线激光传感器非接触扫描,配合高速传送带,每秒能测几百个点,连胎侧的小裂纹都能识别出来。
不过,这玩意儿也不是万能药。我踩过最大的坑是环境光干扰。某次在产线调试,传感器总报错,后来发现车间顶灯是频闪的,而且波长和激光接近。最后没办法,只能加装遮光罩,同时把传感器的曝光时间从500微秒降到200微秒,才勉强稳定。还有一次是测透明物体,比如玻璃瓶盖。激光直接穿透了,回波信号极弱。后来改用漫反射辅助光源,或者干脆换用结构光传感器才搞定。
说到选型,建议新手先看视场和Z轴精度。视场越大,单次扫描范围越广,但精度会下降。比如检测手机中框,视场30毫米就够,精度要微米级;但测汽车底盘,视场得500毫米,精度放宽到毫米级就行。扫描频率也很关键。产线速度越快,频率要求越高,比如传送带每秒跑2米,传感器至少要1000赫兹以上,否则数据会变形。
给想尝试的朋友提个醒:别光看参数表,一定要做现场打样测试。把样品寄给供应商,让他们跑个完整的数据流,看看点云密度是否均匀,边缘部分有没有盲区。有些便宜型号标称精度高,但实际温度漂移很大,车间一开空调就飘了。总之一句话,传感器是工具,用好了效率翻倍,用不好就是数据垃圾桶。