


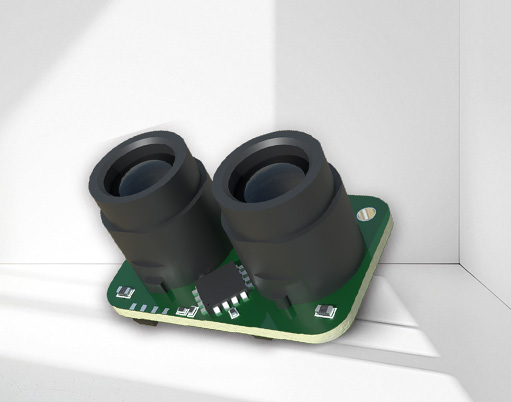


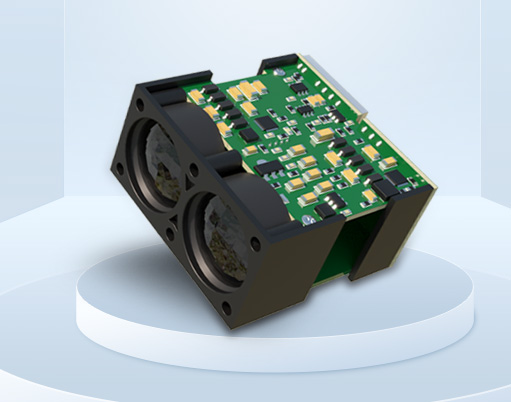




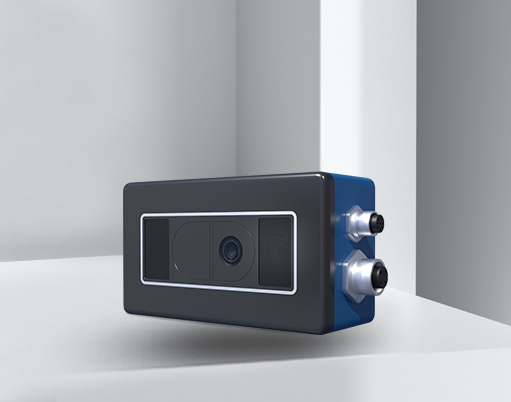

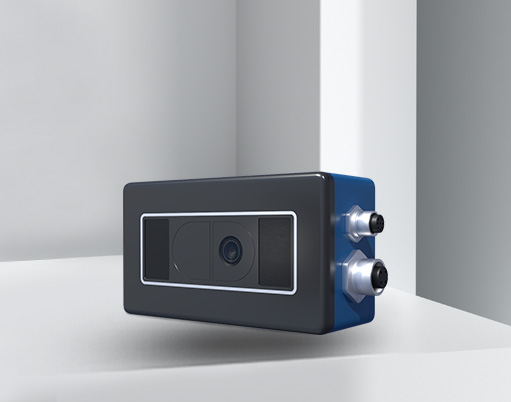
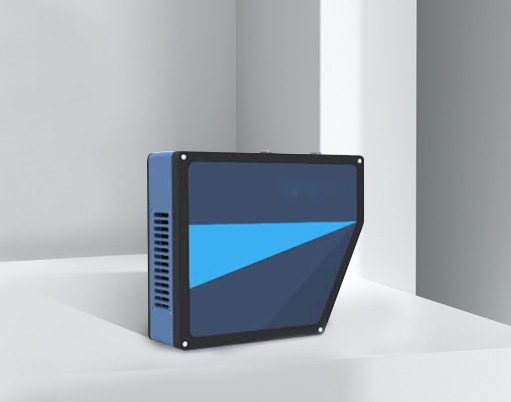
 KNW-VEQ-110 3D面阵相机
 KNW-VEQ-50 3D面阵相机
 KNW-VEQ-210 3D面阵相机
 KNW-VEQ-420 3D面阵相机
 KNW-VEQ-S2015A 3D面阵相机
 KNW-VEQ-S2060A 3D面阵相机
 KNW-S5030B 3D面阵相机
 KNW-VEQ-S5036A 3D面阵相机
 KNW-VEQ-S5050A 3D面阵相机
 KNW-VEQ-S5100A 3D面阵相机
 KNW-S5045B 3D面阵相机
 KNW-S5090B 3D面阵相机
 KNW-S5135B 3D面阵相机
 KNW-S5585B 3D面阵相机
 KNW-VEQ-S5350A 3D面阵相机


前阵子,我帮朋友调试一条自动化产线,他抱怨说,产品表面的一个小凹槽,用传统接触式探头检测,不仅慢,还容易划伤工件。我跟他推荐了激光轮廓传感器,他试用后直呼“相见恨晚”。就聊聊这个工业检测领域的“硬核”工具。
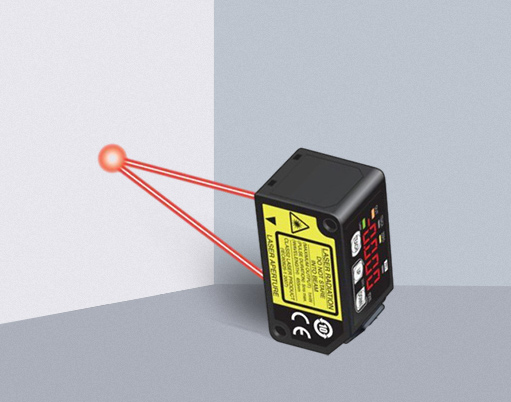
激光轮廓传感器,简单说,就是通过发射线激光,照射到物体表面,然后利用摄像机捕捉反射光,根据三角测量法,计算出物体表面的三维轮廓。它不像传统检测方法,需要接触物体,或者只能测个点,它能瞬间获取一条线上的高度信息,形成2D轮廓。更高级的,配合移动机构,还能扫描出3D模型。
核心优势就一个字:快。传统千分尺或探头,测一个点要几秒,而激光轮廓传感器,每秒能采集几千甚至上万个轮廓点。比如检测手机屏幕的平整度,它一扫而过,所有微米级的凹凸、划痕都无所遁形。产线节拍一下子就提上来了,人工质检员可以解放出来做更有价值的事。
精度呢?别担心,现在主流产品,Z轴重复精度能达到0.5微米以内,X轴分辨率也到微米级。这比头发丝(约70微米)细多了。在锂电池极片涂布、半导体芯片封装、精密轴承外观这些领域,这种精度是刚需。比如检测电池极片边缘是否毛刺,激光轮廓传感器能清晰分辨出20微米以上的凸起,避免电池短路风险。
再说说适应性。很多工厂环境恶劣,有油污、粉尘、震动。好的激光轮廓传感器,通过光学设计和算法补偿,能自动过滤掉环境干扰。比如焊接后的焊缝检测,热气和飞溅会让传统传感器抓瞎,但高端激光轮廓传感器用特定波长和滤光技术,依然能稳定输出数据。它还支持多种材质,从反光金属到黑色橡胶,通过调整曝光参数,都能搞定。
不过,它也不是万能药。安装时需要校准,要保证传感器平面与移动方向垂直,否则数据会跑偏。对于透明物体(如玻璃、透明薄膜),激光会穿透,导致测量不准,需要配合特殊算法或辅助背光。如果你要测的是大范围曲面,可能还得搭配高精度运动平台。
在实际应用中,我见过最惊艳的案例是汽车焊接生产线。传统方式,焊枪位置靠人工调整,焊偏了要返工。装上激光轮廓传感器后,它实时扫描焊缝路径,反馈给机器人,引导焊枪自动修正轨迹。哪怕工件有微小变形,也能焊得严丝合缝。良品率从85%提升到99%以上,省下的成本足够买好几套传感器。
如果你打算导入这种设备,建议先明确需求:测什么材质、精度多少、节拍多快。别盲目追求高规格,比如做木工家具,精度到0.1毫米就够了,没必要花大钱买0.1微米的。选型时,重点关注传感器的“线性度”和“采样频率”,这两个参数直接决定测量可靠性。软件SDK是否开放也很重要,方便你集成到现有系统。
激光轮廓传感器不是玄学,它是把激光、光学、算法玩到极致的产物。它让工业检测从“大致看”变成“精确量”,从“事后查”变成“在线控”。如果你还在为产线上的检测难题头疼,不妨试试这个“火眼金睛”。它可能不会瞬间拯救你的工厂,但绝对能让你少掉几根头发。