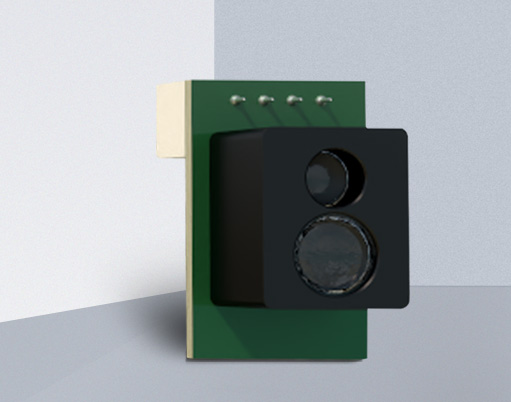

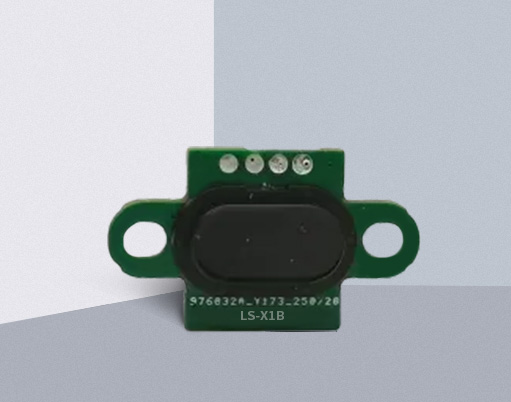









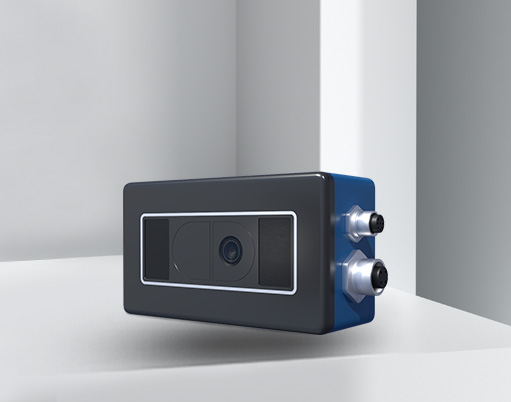
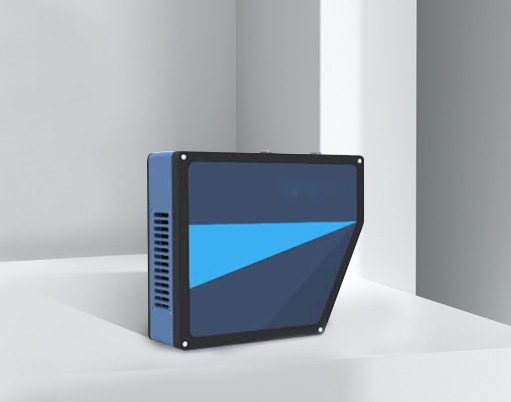
 KNW-VEQ-110 3D面阵相机
 KNW-VEQ-50 3D面阵相机
 KNW-VEQ-210 3D面阵相机
 KNW-VEQ-420 3D面阵相机
 KNW-VEQ-S2015A 3D面阵相机
 KNW-VEQ-S2060A 3D面阵相机
 KNW-S5030B 3D面阵相机
 KNW-VEQ-S5036A 3D面阵相机
 KNW-VEQ-S5050A 3D面阵相机
 KNW-VEQ-S5100A 3D面阵相机
 KNW-S5045B 3D面阵相机
 KNW-S5090B 3D面阵相机
 KNW-S5135B 3D面阵相机
 KNW-S5585B 3D面阵相机
 KNW-VEQ-S5350A 3D面阵相机


在工业制造中,精度往往是决定产品成败的关键。而激光随动传感器,就像一个永不疲倦的“精准之眼”,正悄然改变着我们对自动化生产的认知。它并非什么新鲜的高科技玩具,而是实实在在地嵌入到焊接、切割、检测等环节中,解决着传统工艺无法回避的痛点。
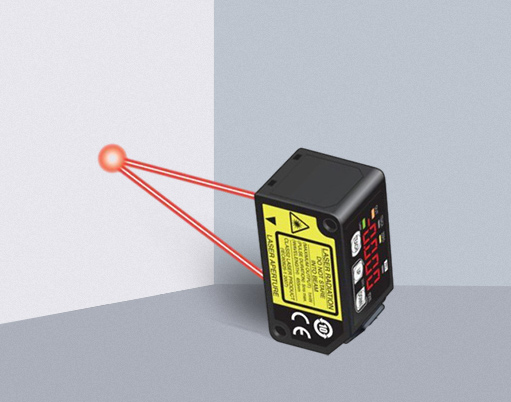
先别被“激光”、“随动”这些词吓到。简单说,这个传感器的工作原理可以想象成一台自带“大脑”的测距仪。它发射一束激光,快速扫描目标表面,通过反射信号计算出与工件的实时距离。真正的核心在于“随动”二字——它能将采集到的数据即时反馈给控制系统,驱动机械臂或工作台自动调整位置,确保刀具或焊枪始终保持在最佳工作范围。比如在汽车白车身焊接中,钣金件难免有微小形变或间隙波动,如果没有这种自适应能力,焊缝质量就会大打折扣。而激光随动传感器能做到毫秒级响应,让误差控制在一根头发丝的几分之一内。
从技术层面看,它通常采用三角测量法或飞行时间法。三角测量法通过激光发射点和接收点的几何关系计算距离,适合短距离高精度场景;飞行时间法则依靠光速往返时间定位,适用于更远的范围。现在的传感器还集成了CMOS或CCD图像传感器,配合自适应算法,即便是高反光或低对比度的表面也能稳定捕捉信号。比如德国SICK或日本基恩士的某些型号,甚至能穿透轻微烟雾或油污,适应恶劣的焊接环境。
在实际应用中,它的价值主要体现在两大方面:一是质量提升,二是效率优化。以激光焊接为例,传感器实时监测焊缝宽度、深度和熔池状态,一旦发现偏差点,立即调整激光功率或焦点位置,避免产生气孔或裂纹。在钣金切割中,它能感知板材翘曲,自动抬升切割头防止碰撞,同时保证切缝均匀。更智能的是,通过记录随动过程中的位置数据,还能分析出工件的形变规律,反哺到上游的模具设计或冲压工艺中——这就是数据驱动的闭环制造。
它也不是万能的。比如在极度高温或强电磁干扰的场合,电子元件的稳定性会受考验;又比如对超精密镜片加工来说,微米级的抖动都可能导致废品,这就需要搭配更高级的隔振系统。但总的说来,随着AI算法和边缘计算的普及,激光随动传感器正从单纯的“执行者”向“决策者”进化。未来的工厂里,它或许能通过自学习模型,提前预测工件的形变趋势,实现“零缺陷”生产。
下次你看到那些灵活舞动的机械臂时,不妨想想背后那些默默工作的传感器。它们用一束激光,照亮了工业制造未来的精度之路。