









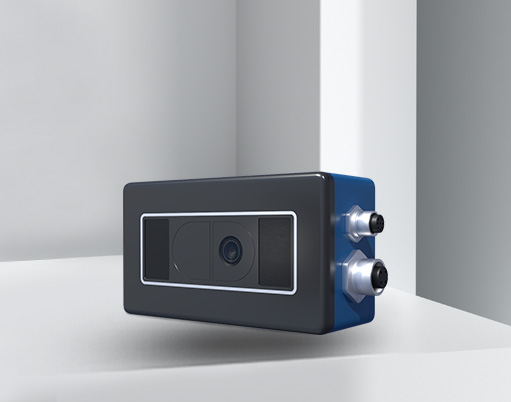
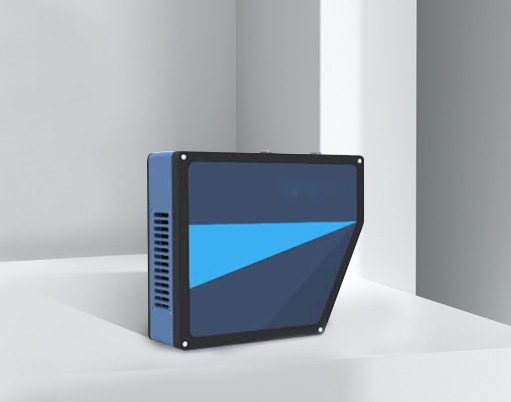
 KNW-VEQ-110 3D面阵相机
 KNW-VEQ-50 3D面阵相机
 KNW-VEQ-210 3D面阵相机
 KNW-VEQ-420 3D面阵相机
 KNW-VEQ-S2015A 3D面阵相机
 KNW-VEQ-S2060A 3D面阵相机
 KNW-S5030B 3D面阵相机
 KNW-VEQ-S5036A 3D面阵相机
 KNW-VEQ-S5050A 3D面阵相机
 KNW-VEQ-S5100A 3D面阵相机
 KNW-S5045B 3D面阵相机
 KNW-S5090B 3D面阵相机
 KNW-S5135B 3D面阵相机
 KNW-S5585B 3D面阵相机
 KNW-VEQ-S5350A 3D面阵相机


在光电领域摸爬滚打这些年,我见过太多激光模组设计翻车的案例。今天跟各位聊聊激光模组设计的那些坑,全是实战经验,不废话。
激光模组的核心是光源。很多人一上来就追求高功率,结果散热跟不上,寿命短得离谱。激光二极管的工作温度每升高10度,寿命可能缩短一半。设计时一定要算好热阻,铜基板、铝基板不是随便选的,得根据功率大小匹配。比如5W以下的激光,用普通铝基板加风冷勉强够用;10W以上,最好上铜基板加TEC制冷,别省那点钱,后面返修更烧钱。
光学设计是灵魂。准直透镜的选择直接影响光束质量。常见的非球面透镜、鲍威尔棱镜、DOE衍射元件,各有各的适用场景。想要光斑均匀,鲍威尔棱镜是首选;追求高准直度,非球面透镜加扩束镜更稳。这里有个关键点:镜片镀膜不能忽视。AR膜层质量差,反射率上去,激光能量损耗大,还会产生杂散光干扰。我见过有工程师用便宜镜片,结果3瓦的激光输出只有2.2瓦,白白浪费。
再说说结构设计。激光模组对外壳要求高,不是随便找个铝管就行。要考虑防尘、防水、抗震。特别是工业场景,振动是常态。内部固定点要加阻尼垫片,螺丝拧紧力矩要严格控制。有个血泪教训:某次设计忘了预留调焦机构,结果装好后光斑散得一塌糊涂,只能重新开模,周期拖了一个月。
驱动电路是容易忽略的环节。恒流源是基础,但纹波系数要控制在5%以内。很多便宜的驱动芯片,空载纹波小,一接负载就飙到10%以上,激光输出闪烁,线宽变粗。推荐用LT1963或同类低噪声LDO,加上LC滤波,效果立竿见影。还有,保护电路不能少:过压、过流、反接、静电保护,少一个都可能烧激光管。
测试环节别偷懒。激光模组出厂前,必须做老化测试。48小时连续工作,温度监测,光功率稳定性分析。我有次遇到批次问题,就是老化测试发现的:某批激光管在30度以上功率掉得厉害,后来查出是供应商换了芯片封装工艺。没有老化测试,这批货发出去就是灾难。
最后说点接地气的:如果预算有限,别硬上高端设计。选成熟的光源型号,用标准透镜,结构采用公模改型,驱动买现成的模块。这样成本可控,开发周期短,出问题也好解决。等产品站稳了,再考虑定制化。
激光模组设计不是玄学,是系统工程。每个环节都得扎实,别指望靠运气蒙混过关。希望这些经验能让各位少走弯路,设计出靠谱的产品。